Get in touch

1. Inledning: Dekonstruktion av AC-induktionsmotorhästkrafter AC-induktionsmotorn är en av de m...
LÄS MER
Branschnyheter
2026-09-03
En FoU-ingenjör berättade en gång för oss att en borstlös motor som fungerade vackert på en drönartestbänk stannade inom några minuter på en robotarm. Orsaken var inte brist på makt. Det var en bristande överensstämmelse mellan den kontinuerliga vridmomentspecifikationen som användes av drönarbyggaren och den låga hastigheten, höghållar-vridmomentprofilen som krävdes av en robotled. En borstlös motor för robotteknik måste hålla positionen mot tyngdkraften, röra sig smidigt vid 20 rpm och överleva frekventa start-stopp-cykler utan termiska skador. Det är ett helt annat specifikationslandskap.
Inköpsingenjörer gör ofta samma misstag: de väljer en motor baserad på det högsta tomgångsvarvtalet i en katalog, och upptäcker sedan att det kontinuerliga vridmomentet vid det faktiska fogvarvtalet faller under. Resultatet är en omdesign som kostar månader.
En borstlös motor för robotteknik är en trefas synkron maskin konstruerad för hög vridmomentdensitet, lågt kuggvridmoment och återkoppling av läge med sluten slinga snarare än för maximalt varvtal utan belastning.
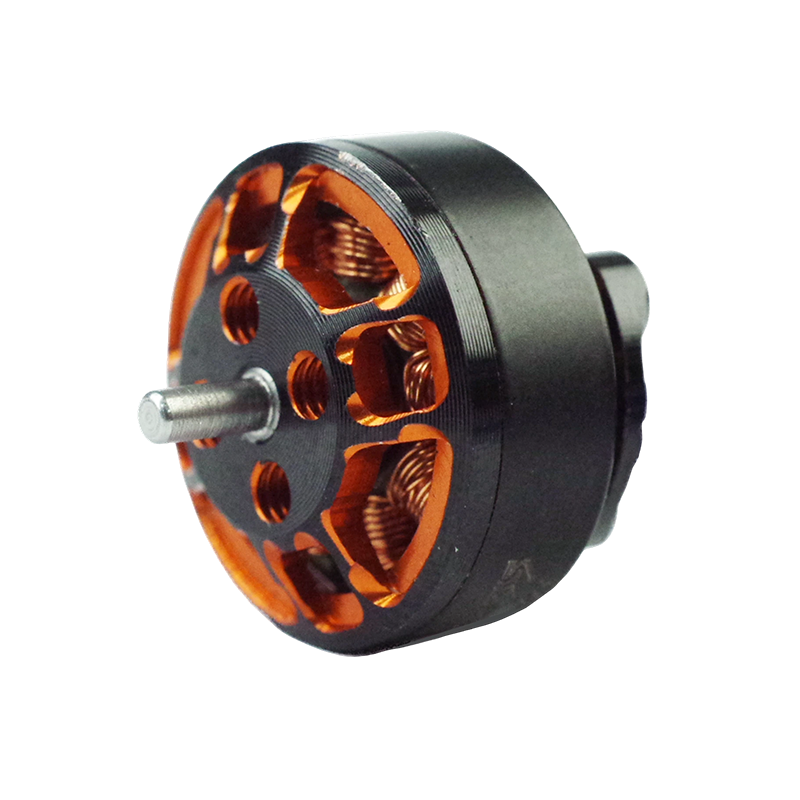
Skillnaden blir uppenbar när man jämför en framdrivningsdrönarmotor med en ledställdon. En drönarmotor väljs för dragkraft till vikt vid höga varvtal. En robotledmotor väljs för kontinuerligt vridmoment vid låg hastighet, ofta med en harmonisk växellåda som minskar utgående varvtal till 20-60 RPM samtidigt som vridmomentet multipliceras. De kritiska parametrarna är vridmomentdensitet (Nm per kilogram motormassa), kuggvridmoment (magnetisk spärrhake som orsakar ojämn rotation) och lindningsflexibilitet.
Lindningar och kodare bestäms också på applikationsnivå. En motor som fungerar för en 24 VDC handledsaxel kan behöva en 310 VDC-lindning för en tung midjeaxel, och kodartypen måste matcha styrenhetens ingång. Dessa är inte katalogval; de är ingenjörsval.
För robotleder är nedstämplingsfaktorn mellan topp och kontinuerligt vridmoment vanligtvis 2,5x till 3x. Ange alltid den kontinuerliga siffran, inte toppsiffran.
Kontinuerligt vridmoment vid lågt varvtal avgör om en robot kan hålla en nyttolast; maxhastigheten på databladet gör det inte.
Tyngdkraften påverkar alltid motorn, även när armen är stillastående. En handledsaxel som bär ett 2 kg verktyg behöver ungefär 0,5 till 1,5 Nm kontinuerligt vridmoment vid 50-100 rpm för att hålla verktyget stadigt. En armbågsaxel behöver 3-8 Nm. En axel som klarar en full nyttolast kan behöva 15-40 Nm. Den obelastade hastigheten på 6000 RPM är irrelevant här eftersom skarven aldrig arbetar nära den hastigheten.
Använd en 3x säkerhetsmarginal när du dimensionerar en fogmotor. En motor som bara levererar det exakta vridmomentet kommer att överhettas under den första driftmånaden.
| Typ av robotfog | Erforderligt kontinuerligt vridmoment vid utgång | Typisk BLDC ram |
| Handledsaxel | 0,5-1,5 Nm | 42 mm |
| Armbågsaxel | 3-8 Nm | 57-76 mm |
| Axelaxel | 15-40 Nm | 80-100 mm |
Gemensam arkitektur bör avgöra motorramen och växellådan, inte tvärtom.
Högbelastade axelleder drar nytta av harmoniska växelmotorer, som erbjuder noll glapp och hög energitäthet. Jiangsu Retek Motion Co., Ltd. (Retek Motion) erbjuder en 200 Nm harmonisk växelmotor som passar tunga axlar och midjeaxlar. Medelstor nyttolast på samverkande armar och mobila manipulatorer fungerar bra med 60 Nm växelmotorer. För kompakt, axelmonterad medicinsk robotik ger en 42 mm outrunner borstlös motor med växelhuvud effekttäthet i ett litet hölje.
 200 Nm harmonisk växelmotor för tunga robotleder Denna motor levererar 200 Nm vridmoment utan glapp, vilket gör den lämplig för tunga axel- och midjeaxlar i robotar som kräver exakt och repeterbar positionering. Visa produkt →
 60 Nm växelmotor för kollaborativa robotar och manipulatorer Med ett nominellt vridmoment på 60 Nm passar denna växelmotor till samarbetsarmar med medelstor nyttolast och mobila manipulatorer, vilket ger pålitlig prestanda för olika robotuppgifter. Visa produkt →
 42 mm Outrunner borstlös motor med växelhuvud för medicinsk robotik Denna kompakta 42 mm borstlösa motor med växelhuvud erbjuder högt vridmoment och exakt kontroll, idealisk för axelmonterade medicinska robotapplikationer. Visa produkt →
Harmoniska växellådor erbjuder noll glapp, vilket är nödvändigt för repeterbar positionering. Planetväxellådor är billigare och tål stötbelastningar bättre, så de passar mobila robothjul som slår mot trottoarkanter och ramper. Motorramen följer växellådans val, inte tvärtom.
Använd denna checklista när du utvärderar en kandidatmotor för en robotled:
En större ram ger inte alltid proportionellt mer användbart vridmoment, eftersom lindningsfyllnadsfaktor och värmeavledning förändras med diameter och axiell längd.
Retek Motions borstlösa DC-linje spänner från 28 mm till 130 mm. Representativa kontinuerliga vridmomentvärden i 24 VDC-serien är ungefär 0,4 Nm för en 42 mm motor, 0,8 Nm för 57 mm, 1,6 Nm för 76 mm, 2,2 Nm för 80 mm, 3,5 Nm för 100 mm och 6,5 Nm för 130 mm. Progressionen är närmare ett kubiskt förhållande till rotordiametern, varför valet av ramstorlek främst är ett termiskt designproblem.
Vid axelaxeln täcker en 100 mm BLDC plus en 200 Nm harmonisk växellåda de flesta industriella nyttolaster. Under det hanterar 80 mm och mindre ramar handleds- och verktygs-centrum-punktsrörelser.
Ingenjörsflexibilitet och vertikal tillverkningsintegrering betyder mer än katalogbredden, eftersom de flesta robotskarvar kräver ett anpassat motorprojekt.
Retek Motion har designat och byggt borstlösa likströmsmotorer i egen regi sedan 2018. Företaget tillverkar även CNC-bearbetade växellådshus, pressgjutna komponenter och ledningsmattor under ett tak. Den kombinationen låter en robottillverkare iterera på lindnings-, kodare- och kontaktkonfigurationer utan att samordna flera leverantörer.
För specifika användningsfall, Retek's lågkuggande borstlösa motorer minska positionsrippel vid utgången, medan borstlösa DC-motorer med högt vridmoment ge den marginal som behövs när nyttolaster är dynamiska.
En robotmotor är ett system på en axel: lindningar, kodare, broms, växellåda och kabelnät måste alla passa in i en vridmomenthastighetsprofil.
Starta din motorspecifikation med det kontinuerliga vridmomentet vid ledhastigheten, inte tomgångsvarvtalet från databladet.
En borstlös robotmotor är specificerad för kontinuerligt vridmoment vid låg hastighet, låg kuggning och återkopplingskompatibilitet, medan en vanlig BLDC-motor vanligtvis är klassad för topphastighet och hög uteffekt.
Multiplicera nyttolastmassan med längden på momentarmen, lägg till den reflekterade trögheten och växellådans förluster, använd sedan en säkerhetsfaktor på minst 3x.
Harmoniska växellådor ger noll glapp och hög reduktion för exakta armleder; planetväxellådor hanterar stötbelastningar bättre för mobila drivhjul.
Ja. Integrerad styrenhet och anpassade lindningsalternativ är standard, och en vertikalt integrerad leverantör kan också tillverka växellådans hölje och kabelmattan.
1. Inledning: Dekonstruktion av AC-induktionsmotorhästkrafter AC-induktionsmotorn är en av de m...
LÄS MER1. Introduktion Inom modern industriell automation, datacenterkonstruktion, konsumentelektronikuppgradering...
LÄS MERStegmotorer representerar en hörnsten i modern rörelsekontroll och erbjuder exakt positionering och re...
LÄS MERDet industriella motorlandskapet genomgår en betydande förvandling, driven av det obevekliga ...
LÄS MERRelaterade produkter
Byggnad 10, nr 199, Jinfeng Road, Suzhou High-tech, Jiangsu-provinsen, Kina
+86-130 1379 7383
+86-512 6876 9967
sean@retekmotion.com
rsgrivic@126.com
 WhatsApp
Upphovsrätt © Suzhou Retek Electric Technology Co., Ltd. Alla rättigheter reserverade. Custom OEM Industrial Multi Rotor Drone Motors Manufacturers